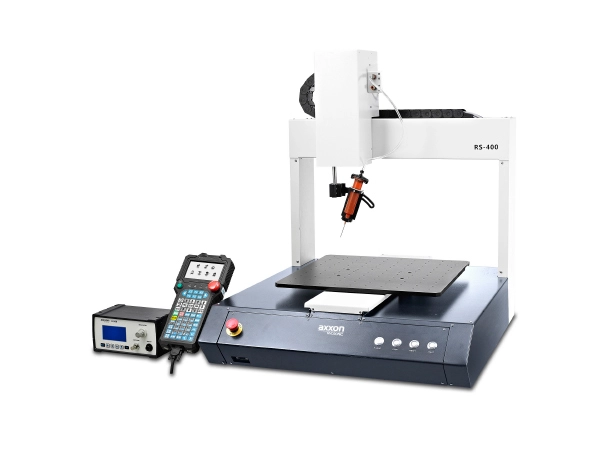
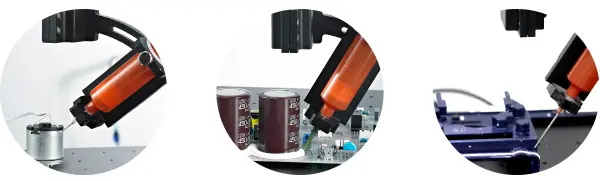
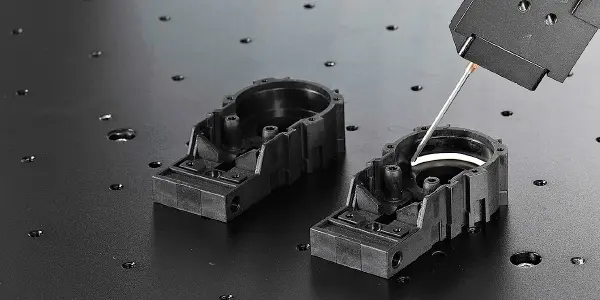
یک ربات رومیزی با قابلیت چرخش انعطاف پذیر که امکان توزیع چند زاویه ای را فراهم می کند. ربات رومیزی دوار RS دارای چرخش 360 درجه است که الزامات توزیع چند زاویه ای و همه جهته روی قطعات را برآورده می کند.
محورهای X، Y و Z از موتورهای سروو و درایوهای بال اسکرو استفاده می کنند و ساختاری پایدار و بادوام را تضمین می کنند. محور R می تواند در هماهنگی با محورهای X، Y و Z عمل کند تا توزیع در طول مسیرهای فضایی را امکان پذیر کند.
برنامه های کاربردی رایج
• تقویت خازن
• آب بندی محفظه مخزن آب
• تقویت سیم پیچ سلف
• پیوند رله
مشخصات
پارامترهای اساسی
RS-400
RS-500
RS-400H
ابعاد W×D×H (mm)
640×750×811.5
806×941×902.5
640×746×812
سفر محور X/Y/Z (میلی متر)
400×400×100
500×500×100
400×400×100
وزن تجهیزات (کیلوگرم)
105
122
106
زاویه چرخش محور R (°)
0-360
0-360
تکرارپذیری محور R (mm)
0.02 ±
0.01 ±
حداکثر سرعت چرخش محور R (°/sec)
360
720
تکرارپذیری X/Y/Z (میلی متر)
0.01 ±
0.01 ±
حداکثر سرعت X/Y/Z (mm/s)
800/800/300
800/800/300
شتاب X/Y/Z
0.4 گرم
0.4 گرم
ساختار مکانیکی X/Y/Z
H-Bridge
H-Bridge
روش کنترل
کنترل کننده حرکت مستقل
روش درایو X/Y/Z
سروو AC + ماژول با دقت بالا
روش درایو محور R
استپر موتور + کاهنده
سروو موتور + کاهنده با دقت بالا
بار محور R (کیلوگرم)
2
3
بار جدول محور Y (کیلوگرم)
10
10
روش برنامه نویسی
برنامه نویس دستی
برنامه نویس دستی
ظرفیت ذخیره سازی (MB)
128
128
توان (W)
700
800
تگ های داغ: تولید کننده زنجیره غلتکی سری RS، تامین کننده زنجیره غلتکی RS، عمده فروشی زنجیره انتقال RS
ما از کوکی ها استفاده می کنیم تا تجربه مرور بهتری به شما ارائه دهیم، ترافیک سایت را تجزیه و تحلیل کنیم و محتوا را شخصی سازی کنیم. با استفاده از این سایت، شما با استفاده ما از کوکی ها موافقت می کنید.سیاست حفظ حریم خصوصی